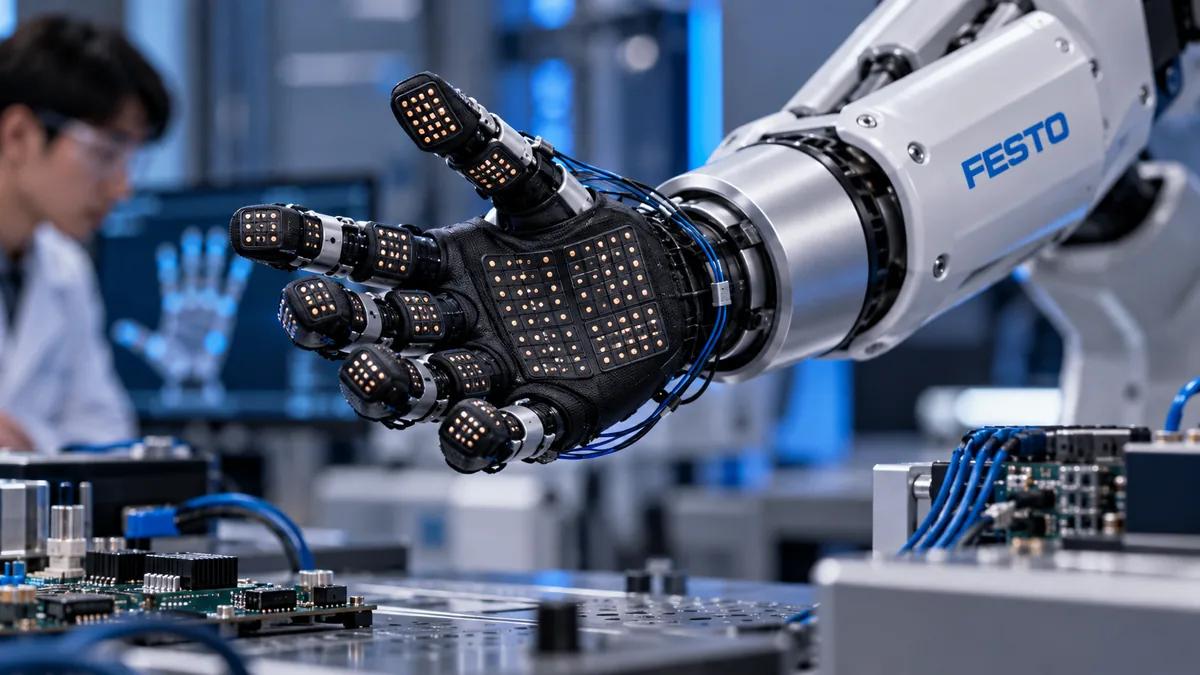
미국 로봇 기술 기업 루미아(Lumia)가 독일 자동화 기업 훼스토(Festo)의 로봇 손에 유연 촉각센서 장갑을 적용한 전자피부 기술 적용 사례를 공개했다. 손바닥과 손끝, 관절 사이 등에 총 131개의 감지 지점을 구현해 로봇 손이 쥐는 힘과 압력 데이터를 실시간으로 수집하는 방식이다.
이와 함께 국내 기업 유니켐은 루미아 지분 100%를 인수하기 위한 본계약을 체결했다고 밝혔다. 유니켐은 루미아의 유연전자 기술을 바탕으로 고객사 로봇에 맞춘 촉각센서 제품을 개발하고 사업화를 추진할 예정이다.
훼스토 로봇 손에 적용된 전자피부 센서
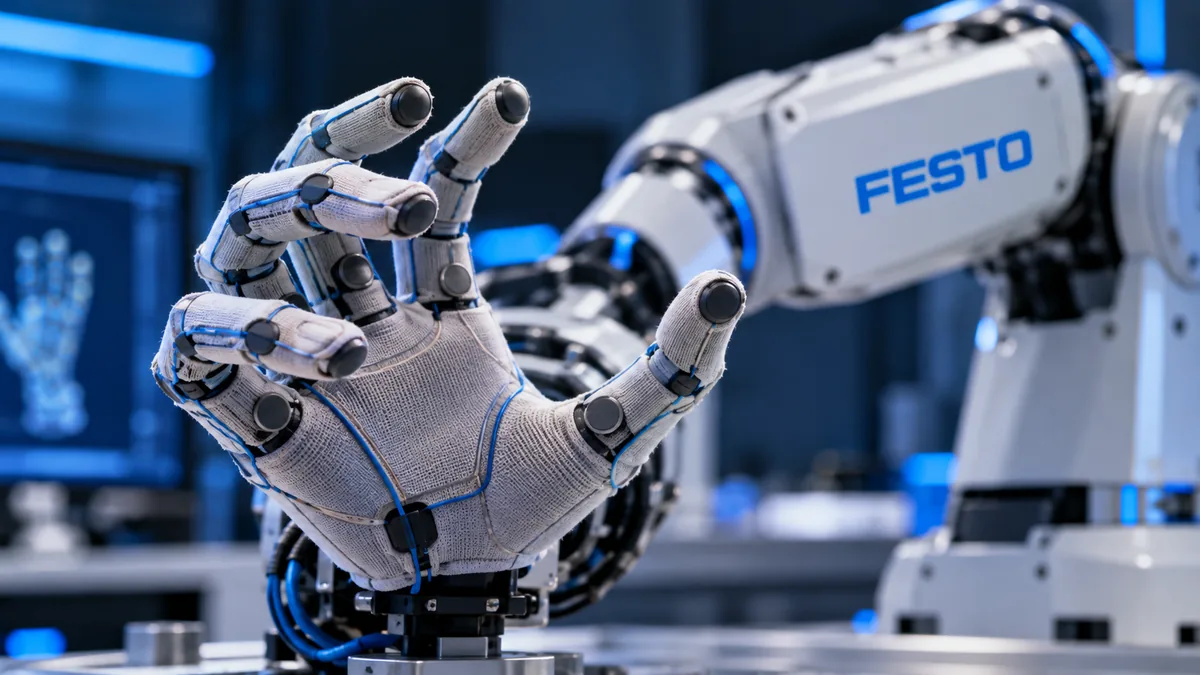
전자피부(E-skin)는 사람의 피부처럼 압력이나 접촉 등 외부 자극을 감지할 수 있도록 만든 유연한 센서 기술을 뜻한다. 루미아가 이번에 공개한 촉각센서 장갑은 이 전자피부 개념을 로봇 손에 실제로 구현한 사례다. 센서는 딱딱한 부품이 아니라 직물 형태로 통합돼 있어 손가락 관절이 움직이는 동안에도 압력 변화를 끊김 없이 측정할 수 있다.
131개 감지 지점은 손바닥 중앙부터 손끝, 손가락 마디 사이까지 고르게 배치됐다. 이를 통해 로봇 손이 물체를 쥐거나 놓는 순간의 힘 분포를 세밀하게 파악할 수 있다는 것이 루미아 측이 공개한 기술의 핵심이다.
소재 선정과 설계 반복 과정
루미아는 센서 개발 과정에서 힘 감지 저항(FSR) 소재 30종 이상을 비교 평가해 최적의 소재를 선정했다. FSR은 압력이 가해지면 전기 저항 값이 변하는 성질을 이용해 힘의 크기를 측정하는 센서 소재를 말한다.
완성도를 높이기 위해 부분 손 형태의 시제품 5개와 손 전체 형태의 시제품 3개를 제작했으며, 센서 배치를 개선하기 위한 설계 반복을 총 8차례 거쳤다. 촉각센서 배열을 훼스토 제어 전자장치와 연결하는 과정에서는 인쇄회로기판(PCB) 배치안 13개를 마련해 최적 연결 구조를 찾았다.
유니켐의 인수와 달라지는 점
유니켐은 루미아 지분 100% 인수를 위한 본계약을 체결했다고 공식적으로 알렸다. 이번 인수를 통해 유니켐은 루미아가 보유한 유연전자 기술을 활용해 각 고객사 로봇의 형태와 용도에 맞춘 촉각센서 제품을 개발하고 이를 사업화하는 방향을 추진할 예정이다.
이번에 공개된 기술은 로봇이 물리적 환경에서 센서와 구동 장치를 통해 직접 동작하는 분야인 피지컬 AI(Physical AI)에 활용될 수 있다. 이 밖에도 사람이 착용하는 웨어러블 장갑이나 로봇 학습용 촉각 데이터 수집 등으로도 응용 가능성이 거론되고 있다.
공개되지 않은 일정과 사업화 계획
다만 이번 발표만으로는 루미아 지분 인수가 언제 최종 완료되는지, 촉각센서 기반 제품이 실제로 언제 출시되는지는 확인되지 않는다. 구체적인 고객사 명단이나 제품 가격, 양산 계획 역시 아직 공개된 내용이 없다.
이번 사례는 훼스토 로봇 손에 적용된 시제품 수준의 결과물로, 상용 제품 단계로 이어질지 여부와 시점은 불명확하다. 유니켐의 루미아 인수가 완전히 마무리되는 시점과 이후 구체적인 사업화 로드맵은 추가로 확인이 필요한 부분으로 남아 있다.
※ 이 기사는 정보 제공을 목적으로 하며 투자 권유가 아닙니다. 투자 판단과 그에 따른 책임은 투자자 본인에게 있습니다.
참고 기사 이데일리 · '유니켐 인수 추진' 美 루미아, 로봇 손 적용 ‘전자피부’ 기술 공개